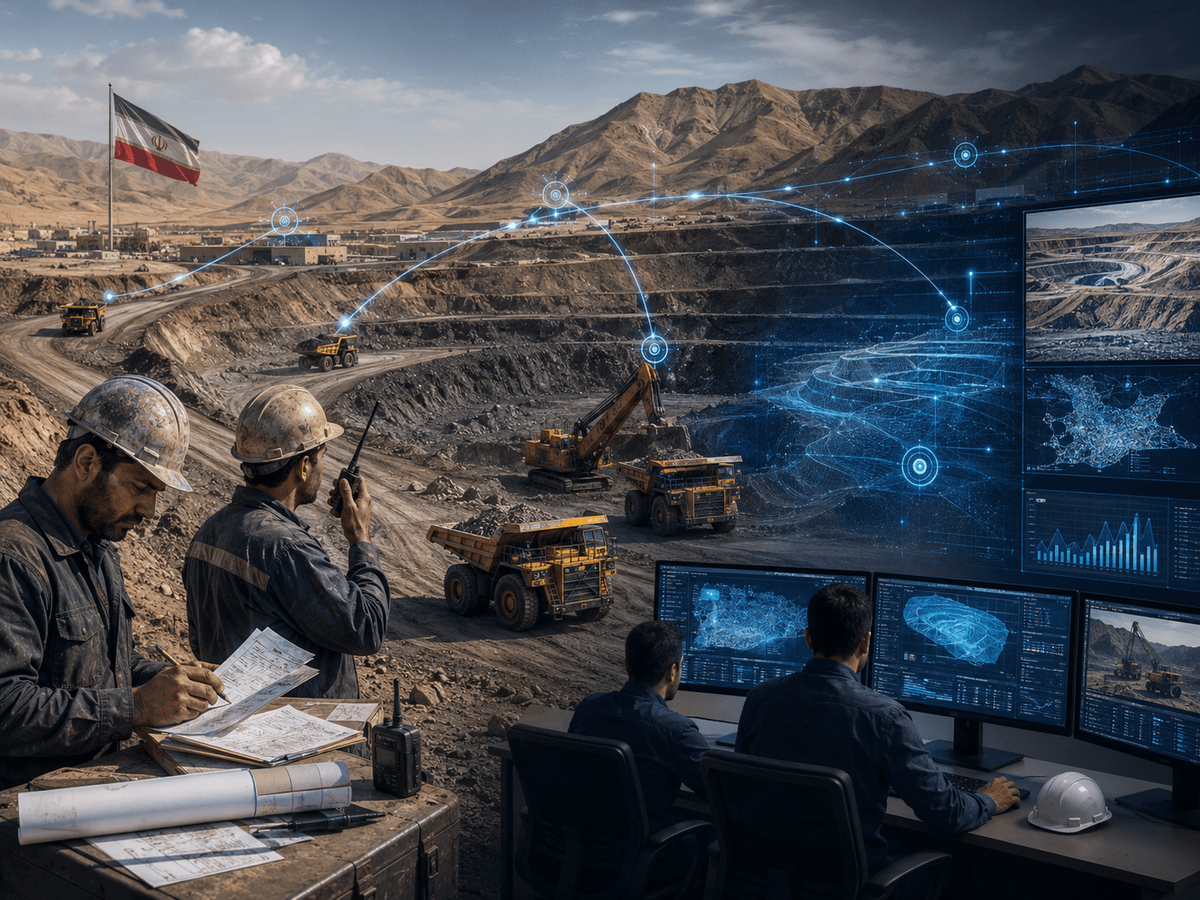
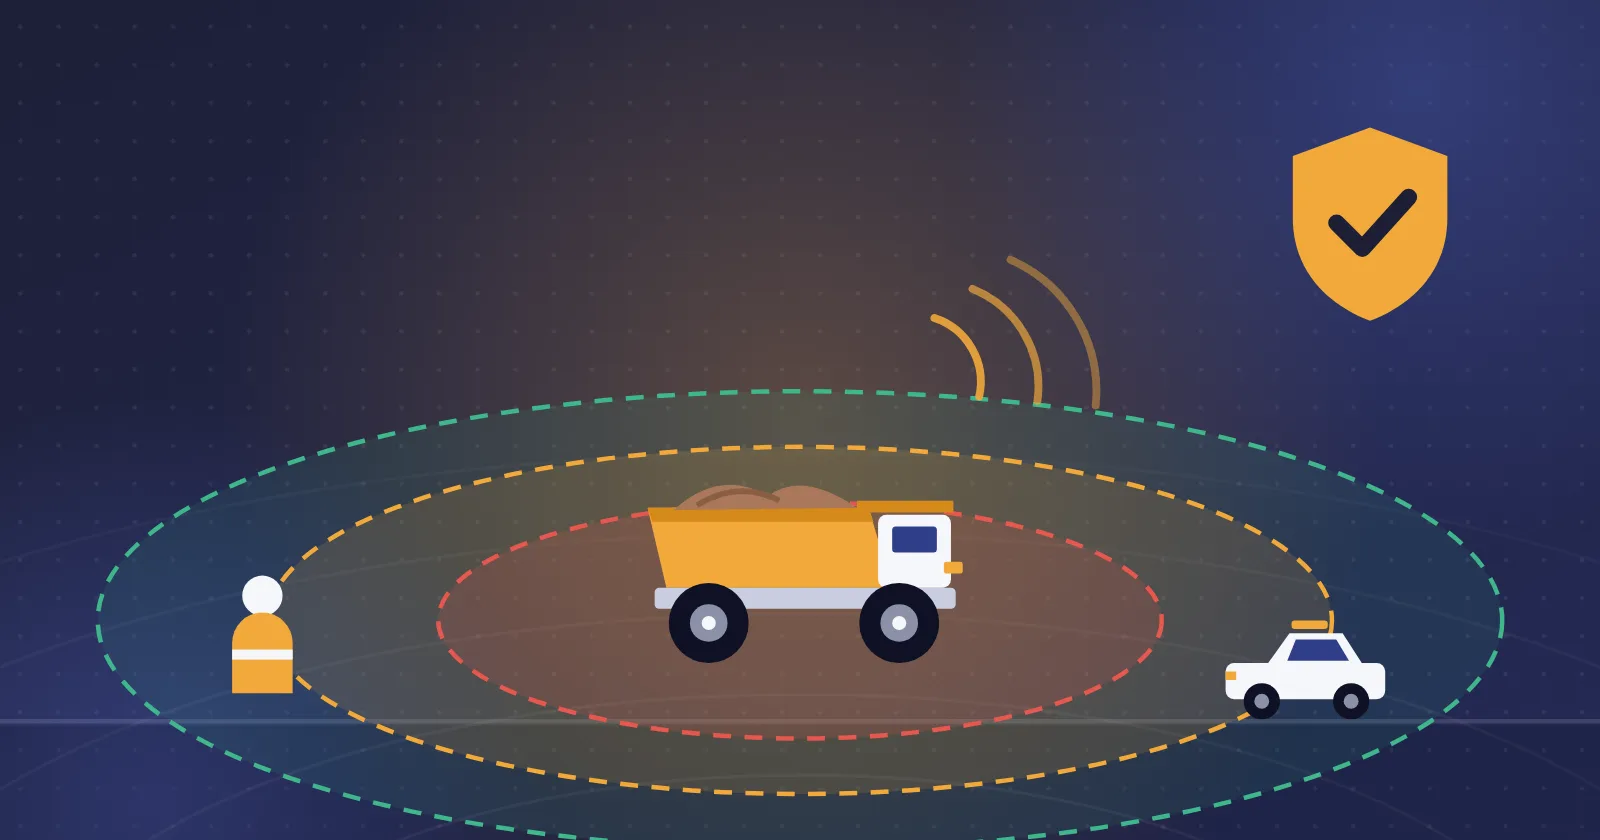
حرکت همزمان دامپتراکها، لودرها، شاولها، خودروهای سبک و نیروهای انسانی در یک محیط عملیاتی، مدیریت ترافیک معدن را به مسئلهای پیچیده تبدیل میکند. ابعاد بزرگ تجهیزات، نقاط کور گسترده، گردوغبار، مسیرهای متغیر و محدودیت دید اپراتور میتوانند احتمال برخورد را افزایش دهند؛ بهخصوص در زمان حرکت دندهعقب، ورود به تقاطع، بارگیری یا نزدیکشدن به محل تخلیه.
آینه و دوربین دید عقب بخشی از این مشکل را برطرف میکنند، اما برای شناسایی فعال خطر کافی نیستند. سیستم پیشگیری از برخورد ماشینآلات معدنی با ترکیب دوربین، رادار، موقعیتیابی و پردازش داده، محیط اطراف ماشین را پایش میکند و در صورت نزدیکشدن فرد، وسیله نقلیه یا مانع، هشدار متناسب با سطح خطر ایجاد میکند.
هدف این سیستم حذف مسئولیت اپراتور یا جایگزینی فرآیندهای HSE نیست. ارزش واقعی آن در کاهش نقاط کور، ثبت رخدادهای پرریسک و کمک به تصمیمگیری سریعتر راننده و مرکز کنترل است.
چرا برخورد ماشینآلات یکی از ریسکهای اصلی معدن است؟
ریسک برخورد در معدن فقط نتیجه سرعت زیاد یا خطای راننده نیست. ساختار محیط عملیاتی و نوع تعامل تجهیزات نیز در ایجاد خطر نقش دارند.
دامپتراکها و ماشینآلات سنگین معمولاً ارتفاع و طول زیادی دارند و دید مستقیم اپراتور به بخشهایی از اطراف ماشین محدود است. یک خودروی سبک یا عابر ممکن است در فاصلهای نزدیک قرار بگیرد، اما از داخل کابین دیده نشود. این مشکل هنگام پیچیدن، حرکت دندهعقب یا چرخش تجهیزات بارگیری شدیدتر میشود.
از سوی دیگر، مسیرهای حمل در معدن همواره شرایط ثابتی ندارند. تغییر جبهه کاری، جابهجایی دپو، توقف سنگشکن، عملیات تعمیرات یا تغییر مسیر میتواند الگوی تردد ماشینآلات را تغییر دهد. بنابراین مسیری که در یک شیفت ایمن بوده، ممکن است در شیفت بعدی به یک نقطه پرریسک تبدیل شود.
نقاط کور ماشینآلات سنگین
نقطه کور محدودهای است که اپراتور نمیتواند آن را بهصورت مستقیم یا با استفاده از آینهها مشاهده کند. محل و وسعت این محدوده در دامپتراک، لودر، شاول و گریدر متفاوت است.
مهمترین نقاط کور معمولاً در این بخشها شکل میگیرند:
- پشت ماشین هنگام حرکت دندهعقب
- بخش جلویی نزدیک به سپر یا چرخها
- اطراف چرخهای عقب
- سمت مقابل کابین
- محدوده چرخش شاول یا بیل
- فاصله نزدیک خودروهای سبک به ماشین سنگین
دوربین دید ۳۶۰ میتواند تصویر کاملتری از این محدودهها در اختیار اپراتور قرار دهد؛ اما اگر راننده همزمان در حال کنترل مسیر، مأموریت و تجهیزات باشد، ممکن است فرصت کافی برای بررسی دائمی نمایشگر نداشته باشد. به همین دلیل، سیستم باید علاوه بر نمایش تصویر، خطر را تشخیص دهد و هشدار قابلدرکی ایجاد کند.
تعامل دامپتراک، خودروهای سبک و عابران
اختلاف ابعاد و سرعت میان خودروهای سبک و ماشینآلات معدنی یکی از عوامل مهم در حوادث ناوگان است. خودروی سبک ممکن است از دید راننده دامپتراک خارج شود یا در محدودهای توقف کند که اپراتور انتظار حضور وسیله دیگری را ندارد.
عابران نیز در معرض خطر مشابهی قرار دارند. حضور نیروی تعمیرات، بازرس، اپراتور یا پیمانکار در اطراف تجهیزات باید بر اساس مسیرهای مشخص و مجوزهای کاری مدیریت شود. سیستم تشخیص عابر میتواند یک لایه حفاظتی تکمیلی ایجاد کند، اما نمیتواند جایگزین جداسازی مسیر افراد و ماشینآلات شود.
سیستم پیشگیری از برخورد ماشینآلات معدنی چیست؟
سیستم پیشگیری از برخورد ماشینآلات معدنی مجموعهای از حسگرها، تجهیزات پردازش و ابزارهای هشدار است که حضور افراد، وسایل نقلیه یا موانع را در محدوده خطر تشخیص میدهد. سیستم بر اساس فاصله، سرعت و جهت حرکت، سطح ریسک را ارزیابی کرده و به اپراتور یا مرکز کنترل هشدار میدهد.
این تعریف چند فناوری متفاوت را در بر میگیرد. برای ارزیابی یک راهکار باید مشخص شود سیستم فقط محیط را نمایش میدهد، خطر را تشخیص میدهد یا قادر است در حرکت ماشین نیز مداخله کند.
تفاوت دوربین ۳۶۰ با سیستم هشدار برخورد
دوربین دید ۳۶۰ یا Surround View تصاویر چند دوربین نصبشده در اطراف ماشین را ترکیب میکند و نمایی یکپارچه از محیط پیرامون در اختیار راننده قرار میدهد. این راهکار دید اپراتور را بهبود میدهد، اما لزوماً توانایی تشخیص خطر ندارد.
در سیستم هشدار برخورد، نرمافزار یا واحد پردازش دادههای دوربین، رادار یا سایر حسگرها را بررسی میکند. اگر فرد یا وسیلهای وارد محدوده خطر شود، سیستم هشدار صوتی یا دیداری ایجاد میکند.
بنابراین تفاوت اصلی در این است:
- دوربین ۳۶۰ محیط را نمایش میدهد.
- سیستم تشخیص، فرد یا مانع را شناسایی میکند.
- سیستم هشدار، سطح خطر را اعلام میکند.
- سیستم اجتناب از برخورد ممکن است در حرکت ماشین مداخله کند.
تفاوت Collision Warning و Collision Avoidance
سیستم هشدار برخورد یا Collision Warning System احتمال خطر را تشخیص میدهد و اپراتور را مطلع میکند. واکنش نهایی، مانند کاهش سرعت یا توقف، بر عهده راننده است.
سیستم اجتناب از برخورد یا Collision Avoidance System یک سطح بالاتر قرار دارد. این سیستم در صورت پشتیبانی ماشین و معماری کنترلی، ممکن است فرمان کاهش سرعت، جلوگیری از شروع حرکت یا توقف اضطراری ایجاد کند.
استفاده از واژه «پیشگیری از برخورد» نباید به معنای تضمین حذف کامل حادثه باشد. عملکرد سیستم به کیفیت سنسورها، شرایط محیطی، تنظیم محدوده خطر، سرعت ماشین و واکنش اپراتور وابسته است.
سیستم Proximity Detection چه نقشی دارد؟
سیستم Proximity Detection یا تشخیص مجاورت، نزدیکشدن افراد، تجهیزات یا وسایل نقلیه را شناسایی میکند. این سیستم ممکن است از GPS، تگهای رادیویی، رادار یا ترکیبی از آنها استفاده کند.
مزیت این روش آن است که برای تشخیص موقعیت نسبی تجهیزات به تصویر واضح وابسته نیست. بااینحال، اگر فقط بر تگ متکی باشد، ممکن است مانع یا فردی را که تگ ندارد شناسایی نکند. به همین دلیل، در برخی پروژهها از ترکیب Proximity Detection، دوربین و رادار استفاده میشود.
سیستم چگونه خطر برخورد را تشخیص میدهد؟
فرآیند تشخیص خطر معمولاً از چند مرحله تشکیل میشود:
- دریافت داده از سنسورها
- تشخیص فرد، وسیله یا مانع
- تعیین فاصله و جهت حرکت
- ارزیابی سطح خطر
- تولید هشدار
- ثبت رویداد برای تحلیل بعدی
نوع حسگر تعیین میکند سیستم چه چیزی را با چه دقتی تشخیص دهد.
دوربین و پردازش تصویر
دوربینها تصویر محیط را ثبت میکنند و میتوانند برای نمایش نقاط کور یا تشخیص افراد و وسایل نقلیه استفاده شوند. در سیستمهای مبتنی بر پردازش تصویر، الگوریتم تلاش میکند انسان، خودرو، ماشین سنگین یا مانع را از پسزمینه تفکیک کند.
مزیت دوربین این است که اطلاعات بصری قابلفهمی در اختیار راننده قرار میدهد. اپراتور میتواند علاوه بر دریافت هشدار، علت آن را روی نمایشگر مشاهده کند.
عملکرد دوربین ممکن است تحت تأثیر این عوامل قرار گیرد:
- گردوغبار
- نور مستقیم
- تاریکی
- بارندگی
- گل یا آلودگی لنز
- لرزش ماشین
- انسداد دید
- وضعیت بدنی فرد
بنابراین انتخاب محل نصب، زاویه دوربین، پاکسازی لنز و کالیبراسیون دورهای اهمیت زیادی دارد.
رادار و تشخیص مانع
رادار با ارسال و دریافت امواج، فاصله و حرکت اجسام را تخمین میزند. این فناوری نسبت به تغییر نور حساسیت کمتری دارد و در شرایطی که تصویر دوربین کیفیت مناسبی ندارد میتواند اطلاعات مکمل ارائه کند.
بااینحال، رادار ممکن است نتواند نوع جسم را بهتنهایی مشخص کند. برای مثال، سیستم ممکن است حضور یک مانع را تشخیص دهد اما برای تفکیک انسان از تجهیزات به داده دوربین نیاز داشته باشد.
ترکیب دوربین و رادار میتواند دو مزیت ایجاد کند:
- رادار فاصله و حرکت جسم را تشخیص دهد.
- دوربین نوع جسم و موقعیت بصری آن را مشخص کند.
GPS، تگ و ارتباط ماشینبهماشین
در سیستمهای مبتنی بر موقعیتیابی، مختصات ماشینآلات و خودروها با یکدیگر مقایسه میشوند. اگر دو ماشین به محدوده مشخصی نزدیک شوند یا مسیر آنها احتمال برخورد ایجاد کند، هشدار صادر میشود.
این روش برای مدیریت ترافیک در مسیرهای حمل، تقاطعها و نقاط کمدید کاربرد دارد. بااینحال، دقت موقعیتیابی و تأخیر ارتباطی باید متناسب با سرعت و ابعاد ناوگان باشد.
تگهای مجاورت نیز میتوانند روی افراد یا خودروهای سبک نصب شوند. ماشین سنگین با دریافت سیگنال تگ، ورود آن به محدوده خطر را تشخیص میدهد.
محدودیت اصلی این است که افراد یا تجهیزات فاقد تگ ممکن است شناسایی نشوند. به همین دلیل، تگ باید بخشی از یک سیستم کنترل کامل باشد، نه تنها ابزار پیشگیری.
ترکیب داده سنسورها
هیچ حسگری در تمام شرایط بهترین عملکرد را ندارد. ترکیب چند منبع داده یا Sensor Fusion میتواند نقاط ضعف هر فناوری را کاهش دهد.
برای نمونه:
- دوربین، نوع جسم را تشخیص میدهد.
- رادار، فاصله و سرعت نسبی را اندازهگیری میکند.
- GPS، موقعیت ماشینها را در مسیر مشخص میکند.
- داده CAN یا J1939، وضعیت سرعت و جهت حرکت ماشین را ارائه میدهد.
سیستم با ترکیب این دادهها میتواند تشخیص دهد که یک جسم صرفاً در نزدیکی ماشین قرار دارد یا واقعاً در مسیر برخورد است.
محدوده خطر و سطوح هشدار چگونه تعریف میشوند؟
اگر سیستم برای هر جسم نزدیک هشدار مشابهی ایجاد کند، تعداد هشدارهای غیرضروری افزایش مییابد. در این شرایط راننده ممکن است حساسیت خود را نسبت به هشدارها از دست بدهد.
برای جلوگیری از این مشکل، اطراف ماشین به چند Risk Zone تقسیم میشود.
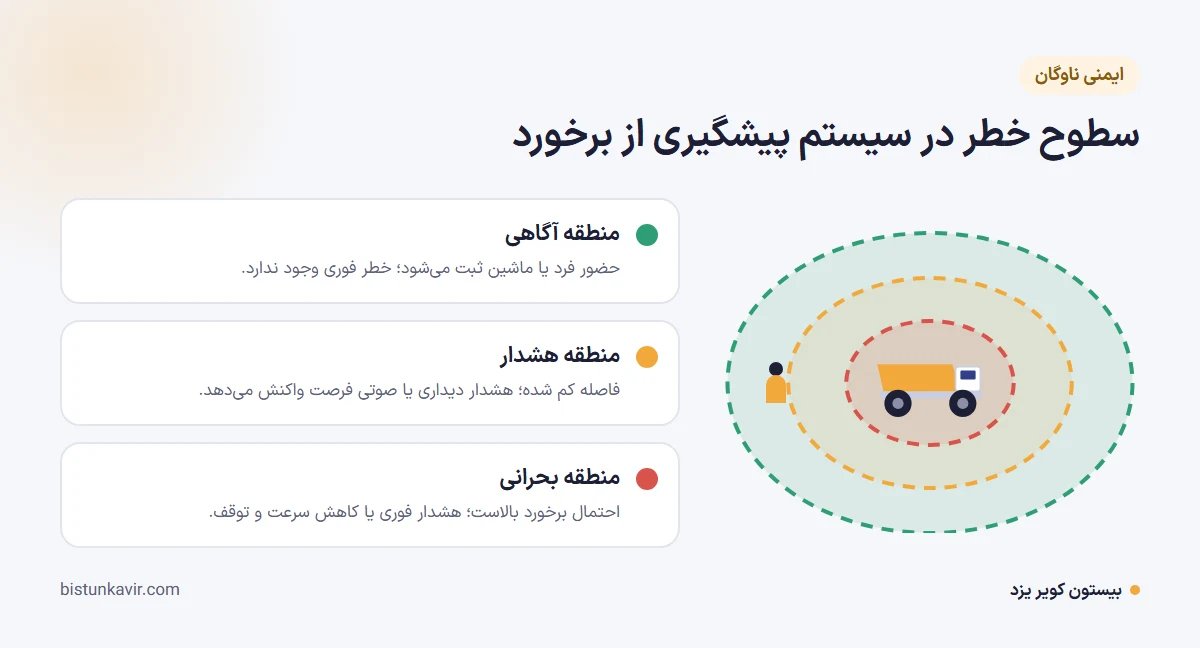
منطقه آگاهی، هشدار و خطر بحرانی
منطقه آگاهی محدودهای است که حضور فرد یا ماشین در آن ثبت میشود، اما خطر فوری وجود ندارد. در این سطح ممکن است فقط یک علامت روی نمایشگر دیده شود.
منطقه هشدار زمانی فعال میشود که فاصله کاهش یافته یا مسیر حرکت دو وسیله به هم نزدیک شده باشد. هشدار دیداری یا صوتی در این مرحله به اپراتور فرصت واکنش میدهد.
منطقه بحرانی محدودهای است که احتمال برخورد بالاتر است. هشدار باید واضحتر و فوریتر باشد. در سیستمهای دارای قابلیت مداخله، این سطح ممکن است فرمان کاهش سرعت یا توقف ایجاد کند.
تأثیر سرعت، فاصله و جهت حرکت
فاصله بهتنهایی معیار کافی برای تشخیص خطر نیست. یک خودرو ممکن است در فاصله کم، اما در مسیر موازی و ایمن حرکت کند. در مقابل، وسیلهای در فاصله بیشتر ممکن است با سرعت بالا به سمت ماشین نزدیک شود.
سیستم دقیقتر باید این متغیرها را بررسی کند:
- فاصله
- سرعت ماشین
- سرعت جسم مقابل
- جهت حرکت
- زاویه نزدیکشدن
- زمان احتمالی تا برخورد
- وضعیت دنده
- محدوده عملیاتی
تنظیم Risk Zone بر اساس سرعت نیز اهمیت دارد. محدوده توقف یک دامپتراک در سرعت بالا با زمان حرکت آهسته در محل بارگیری یکسان نیست.
هشدار دیداری، صوتی و مداخله خودکار
هشدار دیداری معمولاً محل خطر را روی نمایشگر مشخص میکند. هشدار صوتی برای جلب سریع توجه راننده استفاده میشود. در برخی سیستمها هشدار لرزشی یا پیام به مرکز کنترل نیز قابل استفاده است.
افزایش تعداد هشدارها لزوماً به معنی افزایش ایمنی نیست. هشدار باید:
- بهموقع باشد.
- محل خطر را مشخص کند.
- با سطح ریسک متناسب باشد.
- برای اپراتور قابل تشخیص باشد.
- با هشدارهای دیگر ماشین تداخل نداشته باشد.
مداخله خودکار نیز فقط در صورتی باید فعال شود که با سیستم کنترلی ماشین، شرایط مسیر و الزامات بهرهبرداری سازگار باشد. توقف ناگهانی یک ماشین سنگین در مسیر نامناسب میتواند خود باعث ایجاد ریسک ثانویه شود.
سیستم چه سناریوهایی را در معدن پوشش میدهد؟
سیستم پیشگیری از برخورد باید بر اساس سناریوهای واقعی هر معدن طراحی شود. راهکاری که برای محوطه تعمیرگاه مناسب است، ممکن است برای مسیر حمل یا محدوده شاول تنظیمات متفاوتی نیاز داشته باشد.
حرکت رو به عقب و نقاط کور
حرکت دندهعقب یکی از رایجترین سناریوهای استفاده از دوربین و رادار است. در این وضعیت، سیستم میتواند فرد، خودرو یا مانع پشت ماشین را تشخیص دهد و متناسب با فاصله هشدار ایجاد کند.
در دامپتراک، لودر و گریدر باید محدوده تشخیص با ابعاد ماشین و زاویه چرخش تنظیم شود. قرارگیری صرف یک دوربین در پشت ماشین برای پوشش کامل اطراف چرخها و کنارهها کافی نیست.
برخورد ماشین سنگین و خودروی سبک
خودروی سبک ممکن است در کنار یا جلوی دامپتراک قرار گیرد و از دید اپراتور خارج شود. ترکیب دوربین دید ۳۶۰، تگ مجاورت و موقعیتیابی میتواند حضور خودرو را تشخیص دهد.
برای کاهش این ریسک، فناوری باید با قوانین ترافیکی معدن تکمیل شود:
- فاصله مجاز
- ممنوعیت سبقت
- محل توقف خودروهای سبک
- ارتباط رادیویی
- اولویت عبور ماشینآلات سنگین
- مسیرهای اختصاصی
ورود عابر به محدوده خطر
تشخیص افراد در محدوده لودر، شاول، سنگشکن یا تعمیرگاه یکی از کاربردهای مهم پردازش تصویر و تگهای پوشیدنی است.
بااینحال، سیستم نباید مجوز ورود افراد به محدوده خطر تلقی شود. کنترل اصلی باید بر جداسازی مسیر عابر، مجوز کار، خاموشکردن تجهیز و اجرای Lockout/Tagout استوار باشد.
تقاطعها، صفها و محدوده شاول
در تقاطعهای معدن، دیواره یا گردوغبار ممکن است دید رانندگان را محدود کند. سیستم مبتنی بر موقعیت میتواند نزدیکشدن دو ماشین به تقاطع را تشخیص دهد و هشدار دهد.
در صف بارگیری و تخلیه نیز ماشینها فاصله کمی با یکدیگر دارند. اگر محدوده خطر بدون توجه به شرایط صف تنظیم شود، سیستم دائماً هشدار میدهد. به همین دلیل باید تفاوت میان نزدیکی مجاز در صف و نزدیکشدن خطرناک تعریف شود.
در محدوده شاول نیز دامپتراک باید در محل مشخص قرار گیرد. ورود زودهنگام یا قرارگیری در شعاع چرخش میتواند خطرساز باشد. سیستم میتواند محدوده چرخش یا Exclusion Zone را پایش کند.
برخورد با تجهیزات یا موانع ثابت
دیواره، ستون، تجهیزات تعمیرگاهی، تأسیسات سوخت، نوار نقاله و سازههای ثابت نیز میتوانند در نقاط کور ماشین قرار بگیرند.
نقشه موانع ثابت و Geofencing میتواند برای هشدار ورود به محدوده ممنوعه استفاده شود. دوربین و رادار نیز مانعی را که در نقشه ثبت نشده یا موقتاً در مسیر قرار گرفته تشخیص میدهند.
دادههای Near Miss چگونه به بهبود ایمنی کمک میکنند؟
ارزش سیستم فقط در هشدار لحظهای نیست. ثبت و تحلیل Near Missها میتواند نقاط ضعف تکرارشونده عملیات را آشکار کند.
Near Miss رخدادی است که در آن برخورد اتفاق نیفتاده، اما فاصله، سرعت یا شرایط حرکت نشان میدهد امکان حادثه وجود داشته است.
برای هر رخداد بهتر است این اطلاعات ثبت شوند:
- زمان
- موقعیت
- ماشین یا اپراتور
- نوع جسم تشخیصدادهشده
- سطح هشدار
- فاصله
- سرعت
- جهت حرکت
- مدت حضور در محدوده خطر
- واکنش اپراتور
با تجمیع این دادهها، تیم HSE میتواند مشخص کند:
- کدام تقاطع بیشترین هشدار را دارد.
- کدام مسیر دارای نقاط کور تکرارشونده است.
- چه زمانی از شیفت ریسک افزایش پیدا میکند.
- کدام نوع ماشین بیشتر درگیر رخداد است.
- کدام هشدارها کاذب یا غیرضروریاند.
- چه تغییر عملیاتی باید انجام شود.
هدف تحلیل Near Miss نباید صرفاً ارزیابی فردی رانندگان باشد. شرایط مسیر، نوع مأموریت، روشنایی، حجم ترافیک و وضعیت ماشین نیز باید در تحلیل لحاظ شوند.
محدودیتها و خطاهای سیستم پیشگیری از برخورد
هیچ سیستم تشخیصی بدون خطا نیست. نادیدهگرفتن محدودیتها میتواند اعتماد کاذب ایجاد کند و اپراتور را بیش از حد به فناوری وابسته سازد.
گردوغبار، نور و شرایط محیطی
گردوغبار میتواند تصویر دوربین را کاهش دهد یا سطح سنسور را بپوشاند. نور مستقیم خورشید، تاریکی، بارندگی و مه نیز بر کیفیت تشخیص اثر میگذارند.
برای مدیریت این شرایط باید موارد زیر در نظر گرفته شوند:
- انتخاب سنسور مناسب
- محل نصب صحیح
- محافظ فیزیکی
- پاکسازی دورهای
- بررسی سلامت سنسور
- هشدار انسداد دوربین
- ترکیب دوربین با رادار یا GPS
هشدار کاذب و Alarm Fatigue
هشدار کاذب ممکن است در اثر تشخیص مانع بیخطر، تنظیم نادرست محدوده یا شرایط ترافیکی عادی ایجاد شود.
اگر راننده در هر توقف یا صف هشدار مداوم دریافت کند، احتمال نادیدهگرفتن هشدار واقعی افزایش مییابد. برای کاهش Alarm Fatigue باید:
- محدودهها بر اساس سناریوی واقعی تنظیم شوند.
- شدت هشدار مرحلهای باشد.
- سرعت و جهت حرکت لحاظ شود.
- هشدارهای تکراری تحلیل شوند.
- بازخورد اپراتورها جمعآوری شود.
- تنظیمات پس از پایلوت اصلاح شوند.
کالیبراسیون و نگهداری سنسورها
زاویه نصب دوربین، ارتفاع رادار و ابعاد ماشین بر محدوده تشخیص اثر دارند. یک تنظیم یکسان برای تمام ماشینآلات مناسب نیست.
فرآیند نگهداری باید شامل این موارد باشد:
- بازرسی فیزیکی
- تست هشدار
- بررسی پوشش نقاط کور
- پاکسازی
- کنترل کابل و اتصال
- بهروزرسانی نرمافزار
- کالیبراسیون پس از تعمیر یا جابهجایی سنسور
مسئولیت اپراتور و کنترلهای HSE
سیستم پیشگیری از برخورد یک کنترل کمکی است. اپراتور همچنان باید سرعت مجاز، فاصله ایمن، مسیر تردد و دستورالعملهای معدن را رعایت کند.
این فناوری باید در کنار کنترلهای زیر استفاده شود:
- طراحی ایمن مسیر
- تفکیک افراد و ماشینآلات
- علائم ترافیکی
- مدیریت سرعت
- آموزش
- ارتباط رادیویی
- مدیریت خستگی و پایش هوشیاری راننده
- بازرسی روزانه
- بررسی Near Miss
- کنترل دسترسی به مناطق پرریسک
معیارهای انتخاب سیستم مناسب برای ناوگان معدن
انتخاب راهکار نباید فقط بر اساس تعداد دوربین یا ادعای استفاده از هوش مصنوعی انجام شود. سیستم باید با سناریوهای خطر و ساختار عملیاتی معدن تطابق داشته باشد.
مهمترین معیارها عبارتاند از:
نوع ماشینآلات
دامپتراک، لودر، شاول، گریدر و خودروی سبک نقاط کور و الگوی حرکتی متفاوتی دارند. راهکار باید برای هر ماشین قابل تنظیم باشد.
سناریوی خطر
باید مشخص شود هدف اصلی چیست:
- تشخیص عابر
- جلوگیری از برخورد خودروها
- پوشش دندهعقب
- کنترل تقاطع
- نظارت بر شعاع چرخش
- ثبت Near Miss
- مداخله خودکار
شرایط محیطی
سیستم باید در شرایط واقعی معدن، شامل گردوغبار، لرزش، دما و نور متغیر آزمایش شود.
سطح هشدار و مداخله
برخی معادن فقط به هشدار نیاز دارند، درحالیکه در برخی عملیات، Motion Inhibit یا کاهش سرعت نیز بررسی میشود. سطح مداخله باید با ایمنی عملکردی ماشین سازگار باشد.
اتصال به مرکز کنترل
ثبت هشدارها، موقعیت رخداد و گزارش Near Miss امکان تحلیل مدیریتی را فراهم میکند. اتصال سیستم به سامانه مدیریت ناوگان و دیسپچینگ میتواند دید کاملتری از شرایط حادثه ایجاد کند.
عملکرد آفلاین
هشدار محلی نباید به ارتباط دائمی با سرور وابسته باشد. در زمان قطع شبکه، سیستم باید تشخیص و هشدار داخل ماشین را ادامه دهد و دادهها را برای ارسال بعدی ذخیره کند.
سازگاری با ناوگان چندبرندی
معادن معمولاً از ماشینآلات برندها و مدلهای مختلف استفاده میکنند. پیش از خرید باید محدودیت نصب، ورودیهای CAN، تجهیزات جانبی و امکان یکپارچهسازی بررسی شود.
پشتیبانی و کالیبراسیون
نصب اولیه پایان پروژه نیست. سیستم به تست، آموزش، تنظیم محدوده و بازبینی هشدارها نیاز دارد. بنابراین توان پشتیبانی و حضور فنی تأمینکننده اهمیت زیادی دارد.
مراحل اجرای پایلوت سیستم پیشگیری از برخورد
اجرای پایلوت کمک میکند عملکرد سیستم پیش از توسعه به کل ناوگان در شرایط واقعی معدن بررسی شود.
۱. شناسایی سناریوهای پرریسک
سوابق حوادث، Near Missها، بازدید میدانی و نظر اپراتورها بررسی شوند. هدف باید مشخص باشد؛ برای مثال کاهش ریسک حرکت دندهعقب یا کنترل تعامل خودروی سبک با دامپتراک.
۲. انتخاب ماشینآلات پایلوت
ماشینهایی انتخاب شوند که نماینده شرایط واقعی ناوگان باشند. انتخاب فقط یک ماشین کمتردد ممکن است نتیجه قابل تعمیمی ایجاد نکند.
۳. تعریف محدودههای خطر
Risk Zoneها بر اساس ابعاد ماشین، سرعت، مسیر و سناریوی کاری تنظیم شوند. استفاده از محدوده ثابت برای تمام شرایط باعث هشدار غیرضروری میشود.
۴. نصب و کالیبراسیون
پوشش دوربین، زاویه رادار، نمایشگر، هشدار صوتی و ارتباطات بررسی شوند. تست باید شامل افراد، خودروهای سبک و موانع در جهتهای مختلف باشد.
۵. آموزش اپراتورها
راننده باید بداند هر هشدار چه معنایی دارد، چگونه واکنش نشان دهد و در صورت خرابی سیستم چه اقدامی انجام دهد. فناوری بدون درک اپراتور میتواند اثر محدودی داشته باشد.
۶. ثبت هشدارها و Near Missها
تعداد هشدار بهتنهایی معیار موفقیت نیست. باید مشخص شود چه تعداد هشدار واقعی، غیرضروری یا کاذب بودهاند و اپراتور چگونه واکنش نشان داده است.
۷. اصلاح تنظیمات
پس از دریافت دادههای اولیه، محدودهها و شدت هشدار اصلاح شوند. این مرحله برای جلوگیری از Alarm Fatigue ضروری است.
۸. ارزیابی و توسعه ناوگان
اثربخشی پایلوت بر اساس کاهش رخدادهای پرریسک، کیفیت تشخیص، پذیرش اپراتورها و قابلیت نگهداری ارزیابی شود. سپس توسعه مرحلهای برای سایر ماشینآلات انجام گیرد.
جمعبندی
سیستم پیشگیری از برخورد ماشینآلات معدنی فقط یک دوربین دید ۳۶۰ نیست. یک راهکار کامل باید بتواند افراد، ماشینآلات و موانع را تشخیص دهد، فاصله و جهت حرکت را تحلیل کند، هشدار متناسب با سطح خطر ایجاد کند و رخدادهای Near Miss را برای تحلیل HSE ثبت کند.
دوربین، رادار، GPS و تگهای مجاورت هرکدام بخشی از مسئله را پوشش میدهند. انتخاب معماری مناسب به نوع ناوگان، سناریوهای خطر، شرایط محیطی و سطح مداخله موردنیاز بستگی دارد.
مهمتر از نصب تجهیزات، یکپارچهکردن فناوری با طراحی مسیر، آموزش اپراتور، مدیریت سرعت، نگهداری سنسورها و تحلیل رخدادهاست. سیستم زمانی به کاهش ریسک کمک میکند که بهعنوان بخشی از فرآیند جامع ایمنی ناوگان استفاده شود.
برای انتخاب راهکار مناسب، ابتدا باید نقاط کور، تعامل تجهیزات و سناریوهای پرتکرار برخورد در معدن ارزیابی شوند. اجرای پایلوت روی بخشی از ناوگان نیز امکان تنظیم دقیق محدودههای خطر و بررسی عملکرد سیستم در شرایط واقعی را فراهم میکند.
سوالات متداول
تفاوت دوربین ۳۶۰ با سیستم پیشگیری از برخورد چیست؟
دوربین ۳۶۰ تصاویر اطراف ماشین را ترکیب میکند و دید کاملتری در اختیار اپراتور قرار میدهد. سیستم پیشگیری از برخورد علاوه بر نمایش محیط، افراد، ماشینآلات یا موانع را تشخیص میدهد و بر اساس فاصله، سرعت یا جهت حرکت هشدار ایجاد میکند. برخی سیستمها نیز قابلیت کاهش سرعت یا جلوگیری از حرکت را دارند.
آیا سیستم میتواند عابران را تشخیص دهد؟
در صورت استفاده از پردازش تصویر، رادار یا تگهای مجاورت، امکان تشخیص افراد وجود دارد. دقت تشخیص به شرایط نور، گردوغبار، محل نصب سنسور، وضعیت بدنی فرد و تنظیمات سیستم وابسته است. تشخیص عابر باید بهعنوان لایه مکمل در کنار جداسازی مسیر افراد و ماشینآلات استفاده شود.
سیستم روی ماشینآلات قدیمی نصب میشود؟
بسیاری از قابلیتهای دوربین، رادار و هشدار محلی را میتوان بدون وابستگی کامل به ECU روی ماشینآلات قدیمی نصب کرد. بااینحال، قابلیتهایی مانند دریافت سرعت از CAN، Motion Inhibit یا مداخله خودکار به ساختار الکتریکی و کنترلی ماشین وابستهاند و باید برای هر مدل بهصورت جداگانه ارزیابی شوند.
آیا گردوغبار روی دقت سیستم اثر میگذارد؟
بله. گردوغبار میتواند تصویر دوربین را کاهش دهد یا سطح سنسور را بپوشاند. محل نصب مناسب، محافظ سنسور، پاکسازی منظم و استفاده ترکیبی از دوربین و رادار میتواند اثر این شرایط را کاهش دهد. عملکرد سیستم باید پیش از استقرار گسترده در شرایط واقعی معدن آزمایش شود.
تفاوت Collision Warning و Collision Avoidance چیست؟
Collision Warning خطر را تشخیص داده و به اپراتور هشدار میدهد، اما واکنش نهایی بر عهده راننده است. Collision Avoidance ممکن است علاوه بر هشدار، در عملکرد ماشین مداخله کند؛ برای مثال سرعت را کاهش دهد یا مانع شروع حرکت شود. امکان مداخله به نوع ماشین و معماری سیستم وابسته است.
سیستم در صورت قطع شبکه کار میکند؟
هشدارهای داخل ماشین بهتر است به ارتباط دائمی با سرور وابسته نباشند. واحد پردازش محلی باید بتواند داده سنسورها را دریافت کرده و هشدار ایجاد کند. اطلاعات رخداد نیز میتواند روی دستگاه ذخیره شود و پس از بازیابی ارتباط به سرور یا مرکز کنترل ارسال شود.
چگونه هشدارهای کاذب کاهش پیدا میکنند؟
کاهش هشدار کاذب به تنظیم درست Risk Zone، درنظرگرفتن سرعت و جهت حرکت، کالیبراسیون سنسورها و تحلیل دادههای پایلوت وابسته است. همچنین باید شرایط مجاز مانند صف یا پارک تجهیزات از سناریوهای خطر تفکیک شوند. بازخورد اپراتورها نیز برای اصلاح تنظیمات اهمیت دارد.
دادههای Near Miss چگونه گزارش میشوند؟
سیستم میتواند زمان، موقعیت، فاصله، نوع خطر، سطح هشدار، ماشین و مدت رخداد را ثبت کند. این دادهها در داشبورد HSE یا سامانه مدیریت ناوگان تحلیل میشوند تا نقاط پرریسک، هشدارهای تکرارشونده و الگوهای رفتاری یا عملیاتی شناسایی شوند.